
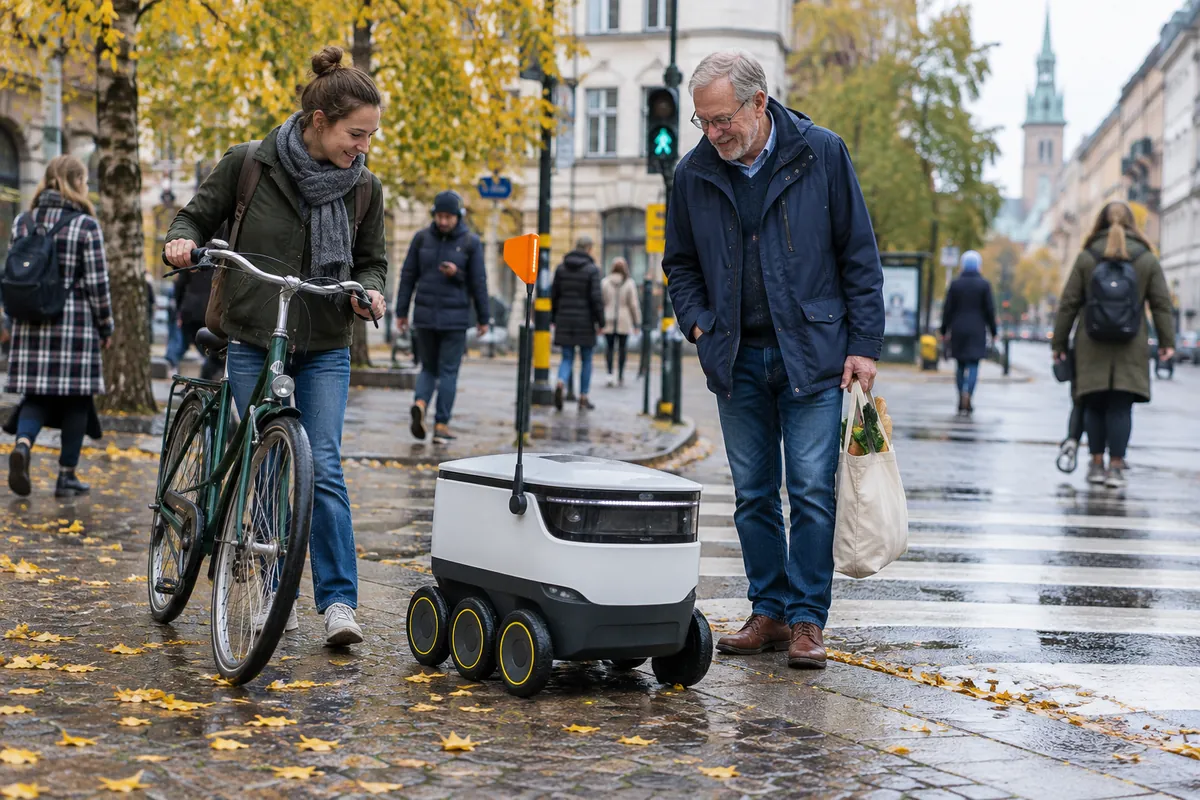
En autonom robot tar sig fram och löser uppgifter utan att någon styr varje rörelse. Den läser av omgivningen med sensorer, räknar ut var den befinner sig och väljer själv väg runt hinder. Tekniken finns redan i svenska lager, gruvor och på trottoarerna i Stockholm. Här går redaktionen igenom vad som skiljer en autonom robot från en vanlig förarlös truck, hur sensorer och mjukvara samverkar och vilka regler som gäller när EU:s nya maskinförordning börjar tillämpas i januari 2027.
Vad är en autonom robot?
Ordet autonom betyder självstyrande. En autonom robot får ett mål som att hämta en pall vid port 4 och avgör själv hur den ska nå dit. Den följer ingen fast bana i golvet. Möter den en människa eller en kartong i gången bromsar den. Sedan väntar den eller kör runt.
Gränsen mot vanlig automation är flytande. En industrirobot som svetsar samma fog tusen gånger om dagen är automatiserad men knappast autonom, eftersom miljön runt den är låst bakom staket. Autonomi kräver att roboten hanterar förändringar som ingen har programmerat in i förväg. Det ställer helt andra krav på sensorer och beräkningskraft.
Mobila robotplattformar är chassit som allt annat byggs på. Plattformen består av drivlina, batteri, styrdator och sensorpaket. Ovanpå kan tillverkaren eller kunden montera en lyftanordning, en hylla, en robotarm eller en kamera för inspektion. Samma bas kan bli en lagerrobot i ett projekt och en servicerobot på ett sjukhus i ett annat.
Nivåer av autonomi
För bilar finns en etablerad skala. SAE J3016 delar in automatiserad körning i sex nivåer, från nivå 0 där föraren gör allt till nivå 5 där systemet kör under alla förhållanden. För robotar saknas en lika spridd standard, men samma tankesätt går att använda. Den här indelningen är redaktionens förenkling:
| Nivå | Beskrivning | Exempel |
|---|---|---|
| Fjärrstyrd | En människa styr varje rörelse via kamera och spak | Inspektionsrobot i rör, fjärrstyrd gruvlastare |
| Spårbunden | Följer en fast bana och stannar vid hinder | Klassisk AGV med magnettejp |
| Övervakad autonomi | Planerar egen väg, en operatör övervakar flera enheter och griper in vid behov | Gruvmaskiner i automatiserade zoner, leveransrobotar |
| Hög autonomi | Löser uppgiften inom ett avgränsat område utan mänsklig hjälp | AMR i lager, robotgräsklippare |
| Full autonomi | Klarar okända miljöer och oväntade situationer på egen hand | Finns ännu inte i bred kommersiell drift |
De flesta kommersiella robotar ligger på nivån övervakad eller hög autonomi. De arbetar självständigt men inom ett definierat område. En lagerrobot vet inte vad en trottoar är och en leveransrobot klarar inte en trappa.
AGV och AMR: vad är skillnaden?
Två förkortningar dominerar inom intern logistik. AGV står för automated guided vehicle, på svenska ofta förarlös truck. AMR står för autonomous mobile robot. Båda flyttar gods utan förare men på helt olika sätt.
En AGV följer en förutbestämd väg. Vägen kan vara magnettejp i golvet, en nedgrävd induktionsslinga, reflexer på väggarna eller QR-koder. Står något i vägen stannar fordonet och väntar tills hindret är borta. Systemet är förutsägbart och robust men stelt. Varje ändring av layouten kräver ny installation.
Den autonoma mobila roboten bygger i stället en karta över lokalen och navigerar fritt i den. Den behöver ingen tejp. Ruttplaneringen sker i realtid och roboten väljer en annan gång om den första är blockerad. När lagret byggs om räcker det ofta att uppdatera kartan i programvaran.
| Egenskap | AGV | AMR |
|---|---|---|
| Navigering | Fast bana: tejp, slinga, reflexer eller koder | Egen karta och fri ruttplanering |
| Vid hinder | Stannar och väntar | Saktar ner och kör runt |
| Infrastruktur | Kräver installation i golv eller på väggar | Minimal, kartläggning görs med roboten |
| Ändrad layout | Ny installation av banan | Uppdaterad karta i mjukvaran |
| Förutsägbarhet | Mycket hög, samma väg varje gång | Lägre, vägen kan variera |
| Passar bäst | Tunga laster, upprepade flöden, stabil layout | Föränderliga miljöer med människor i rörelse |
| Säkerhetsstandard | ISO 3691-4 | ISO 3691-4 |
Gränsen suddas ut. Många moderna truckar kombinerar fast vägnät med möjligheten att väja inom ett tillåtet område. VDA 5050, ett gränssnitt som beskrivs längre ned, införde i version 2.1.0 navigeringskorridorer, där fordon som annars följer linjer får väja fritt för hinder inom en angiven bredd. Valet står därför sällan mellan två renodlade tekniker.
Ett svenskt exempel på hur avvägningen ser ut finns i ett examensarbete från Chalmers 2023. Författarna undersökte om en AGV eller AMR kunde ersätta truckkörningen mellan kantpressar och höglager hos Skandia Elevator. Återbetalningstiden nådde inte företagets krav. Säkerhetsvinsterna bedömdes ändå som stora och rekommendationen blev att fortsätta arbetet med AMR.
Teknikens lager: hur en robot ser, vet och väljer
Autonoma system brukar beskrivas i fyra lager. Perception samlar in data om omgivningen. Lokalisering räknar ut var roboten befinner sig. Planering bestämmer vad den ska göra härnäst. Under allt ligger ett säkerhetssystem som kan stoppa roboten oberoende av resten av mjukvaran.
Sensorer
LiDAR skickar ut laserpulser och mäter hur lång tid det tar för ljuset att studsa tillbaka. Resultatet blir ett punktmoln med exakta avstånd till väggar, hyllor och människor. Tekniken fungerar i mörker och ger mycket precisa mått. Svagheterna är regn, snö, damm och blanka eller genomskinliga ytor som glas. Inomhusrobotar använder ofta tvådimensionella laserskannrar som sveper ett plan strax ovanför golvet, medan utomhusrobotar oftare har tredimensionella LiDAR-enheter.
Kameror är billiga och ger rik information. En vanlig kamera kan läsa skyltar, känna igen människor och skilja en pall från en kartong. Stereokameror och djupkameror lägger till avstånd. Kameror behöver dock ljus och påverkas av motljus och reflexer.
Radar ser genom regn, dimma och damm, där LiDAR och kamera får problem. Upplösningen är lägre. På utomhusmaskiner och fordon används radar ofta som ett komplement som fortsätter fungera när vädret slår ut de andra sensorerna.
IMU, tröghetssensorn, består av accelerometrar och gyroskop. Den mäter hur roboten accelererar, lutar och vrider sig. Hjulens pulsgivare räknar varv och ger en uppskattning av hur långt roboten har rullat. Tillsammans kallas detta död räkning. Felen växer över tid och måste därför rättas mot andra källor.
GNSS är samlingsnamnet för satellitnavigering som GPS och Galileo. Utomhus ger vanlig GNSS en position med några meters noggrannhet, vilket är för grovt för en gräsklippare eller en jordbruksrobot. Med RTK, real-time kinematic, jämförs signalen mot en referensstation med känd position. Husqvarna anger 1-2 cm noggrannhet för sitt EPOS-system med egen referensstation och 1-6 cm när korrektionsdata hämtas via molnet och mobilnätet.
Lokalisering och kartläggning med SLAM
SLAM står för simultaneous localization and mapping. Roboten bygger en karta samtidigt som den använder kartan för att förstå var den är. Det låter som ett hönan och ägget-problem. Det är precis vad det är. Lösningen är statistisk. Roboten jämför hela tiden vad sensorerna ser med vad kartan säger borde finnas där och justerar både sin position och kartan.
Laserbaserad SLAM är vanligast i lager och fabriker. Visuell SLAM bygger på kameror och har blivit allt mer intressant när beräkningskraften ökat. ABB, som köpte den spanska AMR-tillverkaren ASTI Mobile Robotics 2021, kompletterade 2022 den laserbaserade 2D-navigeringen med visuell SLAM från Sevensense Robotics. Kameran klarar miljöer där en laserskanner har svårt att hitta tydliga referenspunkter, till exempel stora öppna hallar.
När kartan väl finns räcker det oftast med lokalisering. Roboten kör då mot en sparad karta och jämför bara sin position mot den. Om lagret byggs om körs en ny kartläggning.
Ruttplanering
Planeringen sker i två steg. Den globala planeraren räknar ut en väg genom hela kartan från start till mål, ungefär som en navigationsapp i bilen. Den lokala planeraren arbetar på en kortare tidsskala och justerar rörelsen varje bråkdels sekund efter vad sensorerna ser just då. Om en person kliver ut framför roboten är det den lokala planeraren som saktar ner och styr runt.
Fler robotar på samma yta gör planeringen svårare. Två AMR som möts i en smal gång måste veta vem som väjer. Det löses antingen av robotarna själva eller av ett överordnat flottsystem som delar ut körtillstånd för olika zoner.
Säkerhetssystem
Säkerhetsfunktionerna ligger i ett separat skikt som inte får påverkas av fel i navigeringen. Säkerhetsklassade laserskannrar definierar skyddsfält runt roboten. Fälten ändrar storlek med farten: ju snabbare roboten kör, desto längre fram ligger zonen där den måste bromsa. Bryts det inre fältet stannar roboten helt.
Utöver skannrarna finns nödstoppsknappar, mekaniska stötfångare och ofta ljus och ljud som varnar människor i närheten. Hastigheten begränsas där människor och robotar delar yta.
Simulering: robotar tränas innan de släpps ut
Få robotar möter verkligheten oprövade. Utvecklare bygger digitala kopior av lager, fabriker och gator och låter robotarna köra tusentals timmar där först. I simuleringen går det att provocera fram situationer som är farliga eller sällsynta i verkligheten, som en person som springer ut bakom en hylla. NVIDIA beskriver sin plattform Isaac Sim som ett ramverk för att simulera och testa robotar i fysikbaserade virtuella miljöer och för att ta fram syntetisk träningsdata.
Tekniken bakom är ofta densamma som i datorspel. Spelmotorer räknar fysik, ljus och kollisioner i realtid. Samma kunskap används när robotars sensorer ska efterliknas. Fysikmotorer som utvecklats för spel används därför ofta som grund när robotarnas virtuella övningsbanor byggs.
Utmaningen kallas sim-to-real. En robot som presterar perfekt i simuleringen kan få problem när verkliga sensorer brusar, golvet är halt eller ljuset faller annorlunda. Därför slumpar utvecklare medvetet variationer i simuleringen och avslutar alltid med tester på plats.
Plattformstyper
Hjulgående robotar inomhus
Den största gruppen är hjulburna AMR i lager och fabriker. Vissa kryper in under en hylla och lyfter den, andra drar vagnar eller bär pallar. Det finns också automatiserade gaffeltruckar som lyfter pall till hylla. ABB säljer sina AMR under namnet Flexley, med modellerna Flexley Tug för dragning och Flexley Mover för lastbärning enligt företagets lansering 2022.
Sjukhus använder samma teknik för att transportera mat, tvätt, prover och läkemedel genom korridorer och hissar. Miljön ställer höga krav. Robotarna delar utrymme med patienter, besökare och sängar som rullas fram och tillbaka.
Utomhusrobotar
Robotgräsklipparen är den autonoma robot flest svenskar har stött på. De enklaste följer en nedgrävd kantkabel, medan nyare modeller navigerar med RTK och virtuella gränser. Husqvarna lanserade EPOS först för yrkesmarknaden, där parker och idrottsplatser klipps av robotar som saknar kabel.
Jordbruket använder autonoma traktorer och mindre fältrobotar för ogräsbekämpning och sådd. Utmaningen är ojämn terräng, lera, damm och skiftande ljus. RTK-positionering är nästan ett krav för att robotarna ska kunna följa raderna exakt.
Leveransrobotar på trottoaren
Starship Technologies bygger sexhjuliga leveransrobotar ungefär lika stora som en flyttkartong. I mars 2025 startade foodora robotleveranser med Starship på Södermalm i Stockholm. Transportstyrelsen gav tillstånd och robotarna fick köra på trottoarer i högst 6 km/h. Vid starten fanns 15 robotar som hämtade beställningar från foodoras butik på Högbergsgatan och levererade inom ungefär tre kilometer. Enligt SVT var planen att utöka till Solna och Sundbyberg.
Robotarna får korsa gatan vid övergångsställen men inte köra på cykelbana eller körbana. De är programmerade att väja för människor och stanna vid rött ljus. Dörrklockor och trappor klarar de inte, så mottagaren hämtar maten vid gatan. Linköpings universitet leder tillsammans med VTI, Transportstyrelsen, Stockholms stads trafikkontor och Starship ett forskningsprojekt som fram till maj 2027 studerar hur människor i Stockholm samspelar med robotarna. Starship meddelade i april 2026 att företaget passerat tio miljoner leveranser totalt.
Benrobotar
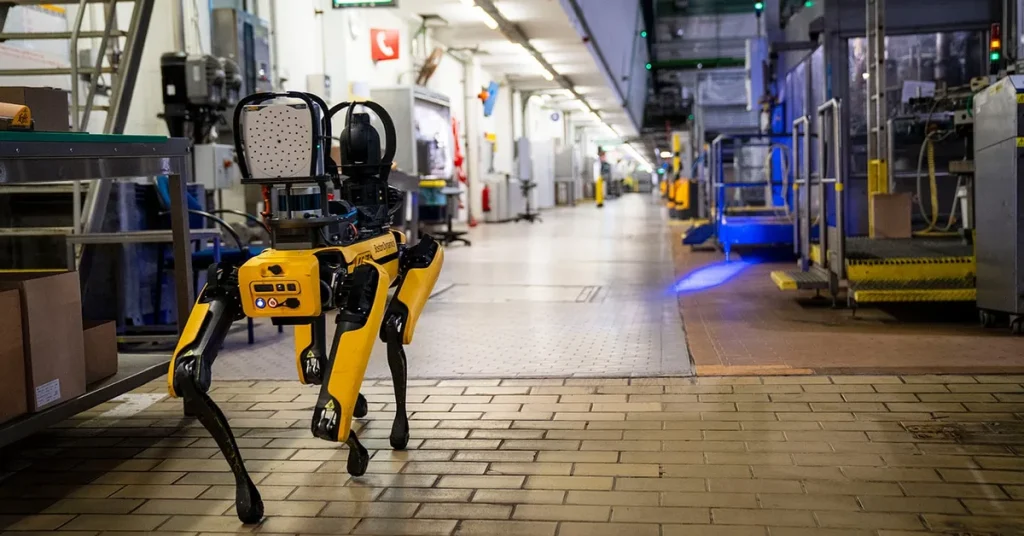
Hjul är effektiva på plana golv men fastnar i trappor, på galler och i stenig terräng. Där tar benrobotar över. Boston Dynamics Spot är den mest kända fyrbenta roboten och används framför allt för inspektionsrundor i industrianläggningar. Tillverkaren anger en lastförmåga på upp till 14 kg, en toppfart på 1,6 m/s, kapslingsklass IP54 och en drifttid på omkring 90 minuter beroende på last och miljö.
ANYbotics grundades 2016 som avknoppning från ETH Zürich. Företagets fyrbenta robot ANYmal används för inspektion inom kemi, gruvdrift och olja och gas. Benrobotar bär ofta värmekameror, gasdetektorer och mikrofoner som lyssnar efter läckor och slitna lager.
Mobila manipulatorer
En mobil manipulator är en mobil plattform med en robotarm ovanpå. Kombinationen gör det möjligt att både förflytta sig och plocka, montera eller betjäna maskiner. Tekniken är svårare än den låter. Armen måste kompensera för att plattformen aldrig står exakt där den planerat. Säkerhetsanalysen måste täcka både körning och armrörelser.
Undervattensrobotar och sfäriska robotar
Under vattnet fungerar varken GNSS eller vanlig radio. Autonoma undervattensfarkoster navigerar i stället med tröghetssensorer, dopplerlogg och akustisk positionering. De kartlägger havsbotten, inspekterar kablar och rörledningar och används i forskning och försvar.
Sfäriska robotar har allt inneslutet i ett runt skal och rullar genom att flytta tyngdpunkten på insidan. Formen tål damm, vatten och stötar. Den här sajten har fått sitt namn från Rotundus och den sfäriska roboten GroundBot, som utvecklades i Sverige för övervakning i tuffa miljöer.
Flottstyrning och interoperabilitet
En enskild robot är sällan problemet. Svårigheterna uppstår när trettio robotar från tre tillverkare ska samsas i samma hall. Varje tillverkare har traditionellt levererat sitt eget styrsystem. Resultatet blir parallella system som inte vet om varandra.
Den tyska fordonsindustrins förening VDA och maskinbranschens VDMA har tagit fram VDA 5050, ett gemensamt gränssnitt mellan överordnat styrsystem och förarlösa fordon. Meddelandena skickas som JSON-objekt, i regel över protokollet MQTT. Version 2.1.0 från januari 2025 standardiserade hur kartor distribueras till fordonen och införde de navigeringskorridorer som nämndes ovan. I februari 2026 antog VDA och VDMA version 3.0.0. Den låter fritt navigerande robotar dela sina egna planerade rutter med flottsystemet och inför zoner där flottsystemet kan meddela trafikregler till robotarna.
Flottsystemet tilldelar uppdrag, styr trafiken i korsningar och dörrar och bestämmer när robotarna ska ladda. Det kopplas i sin tur mot lagrets affärssystem. En gemensam standard gör det lättare att byta eller blanda leverantörer utan att bygga om hela styrningen.
Säkerhetsstandarder och lagar
ISO 3691-4 för förarlösa truckar
Den centrala standarden för robotar som flyttar gods i industrin är ISO 3691-4. Den gäller förarlösa industritruckar och deras system, inklusive styrsystem, navigering och energiförsörjning. AGV och AMR nämns båda uttryckligen. Truckar som enbart styrs mekaniskt och fjärrstyrda truckar omfattas inte. Den nuvarande utgåvan är från 2023 och finns som svensk standard SS-EN ISO 3691-4:2023 hos SIS, där den ersatte 2020 års version.
Standarden ställer krav på bland annat personskydd, bromsar, hastighet, varningssignaler och hur zoner med blandad trafik ska utformas. Den tar också upp vilken information som ska lämnas till den som driftsätter systemet.
ISO 13482 för servicerobotar
Robotar som arbetar nära människor utanför industrin omfattas av ISO 13482. Utgåvan från 2014 täcker tre typer av personliga servicerobotar: mobila servicerobotar, fysiska assistansrobotar och robotar som bär personer. En reviderad version med den bredare titeln säkerhetskrav för servicerobotar befann sig i september 2026 i slutomröstning som FDIS. Kontrollera därför vilken utgåva som gäller innan ett projekt startar.
EU:s maskinförordning
Maskinförordningen (EU) 2023/1230 publicerades i juni 2023 och ersätter maskindirektivet. Den tillämpas från den 20 januari 2027. Fram till och med den 19 januari 2027 gäller maskindirektivet. Som förordning gäller den direkt i alla medlemsländer utan att först föras in i svensk lag.
För autonoma mobila maskiner innehåller förordningen nya krav. Det får finnas en övervakare med en övervakningsfunktion. Maskinen ska skicka information och larm till övervakaren, som ska kunna stoppa den, starta om den i autonomt läge eller flytta den till ett säkert läge. Förordningen tar också upp maskiner med maskininlärning och kräver skydd mot att styrsystemet manipuleras. Ett avbrott i kommunikationen med en fjärrkontroll får inte leda till en farlig situation.
Batteri och laddning
Nästan alla mobila robotar går på batteri. Drifttiden styr hur många robotar som behövs för ett visst flöde. En robot som laddar står ju still.
Tre strategier är vanliga. Vid byteskörning tas det tomma batteriet ut och ett laddat sätts i, vilket ger kort stillestånd men kräver extra batterier och hantering. Vid laddning i laddstation kör roboten själv till en docka när nivån blir låg. Möjlighetsladdning innebär att roboten laddar i korta pass under arbetsdagen, till exempel medan den väntar på nästa uppdrag. Flottsystemet planerar då laddningen så att tillräckligt många robotar alltid är i drift.
Kyla påverkar kapaciteten, vilket märks i frysrum och utomhus under svensk vinter. Batterikemi, laddström och temperaturfönster anges av varje tillverkare och bör jämföras innan köp.
Exempel från svensk industri och logistik
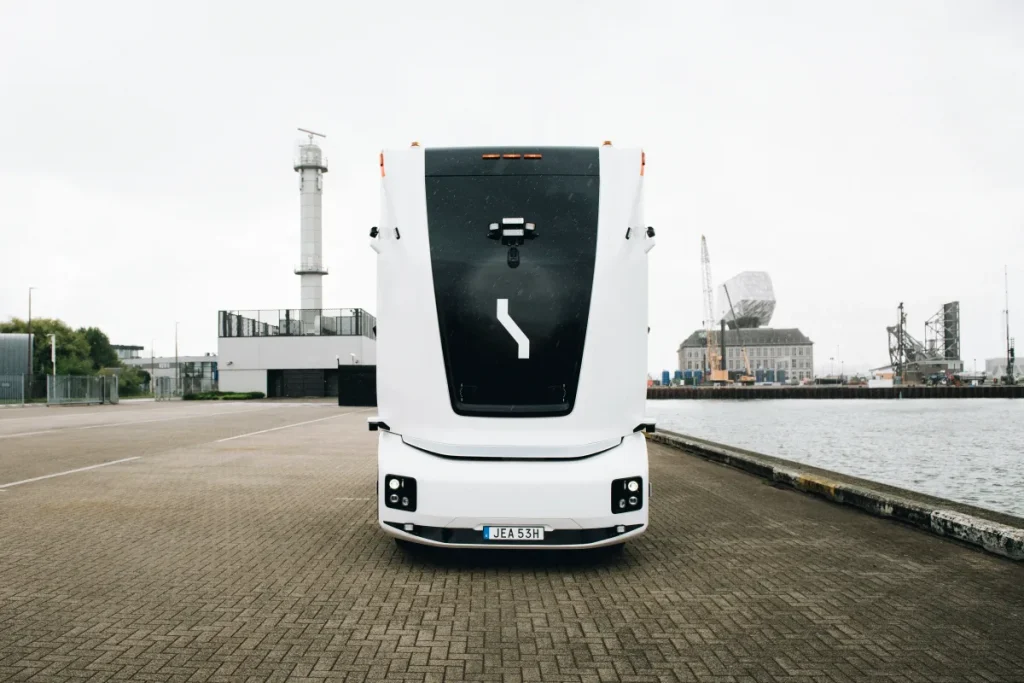
Einride, grundat 2016 i Stockholm, utvecklar eldrivna lastbilar utan förarhytt som övervakas av fjärroperatörer. Bolagets fordon började 2019 göra dagliga leveranser på allmän väg i Jönköping med en hastighetsgräns på 5 km/h. I december 2024 inledde Einride daglig drift för Apotea i Morgongåva, där fordonen flyttar gods mellan lager på en sträcka som ansluter till och är öppen mot allmän väg.
Sandvik erbjuder automatisering för gruvmaskiner under namnet AutoMine. Paketen sträcker sig från fjärrstyrning till system där en operatör samtidigt övervakar flera automatiserade lastare och truckar från ett kontrollrum. Lösningen visar hur autonomi kan införas stegvis, med fjärrstyrning först och självständig körning i avgränsade produktionsområden senare.
Husqvarnas EPOS gör att robotgräsklippare kan klippa stora ytor utan kantkabel med hjälp av RTK. Foodoras samarbete med Starship i Stockholm blev Sveriges första robotleveranser till hushåll i större skala. Projekten illustrerar de olika vägarna in: gruvan och lagret är slutna miljöer där regler och flöden kan kontrolleras, trottoaren är öppen och oförutsägbar.
Vanliga frågor
Vad är skillnaden mellan en robot och en autonom robot?
En robot kan vara helt förprogrammerad och upprepa samma rörelse i en låst miljö. En autonom robot läser av omgivningen och fattar egna beslut, till exempel om vilken väg den ska ta eller hur den ska undvika ett hinder.
Vad betyder AMR?
AMR står för autonomous mobile robot, autonom mobil robot. Den navigerar med en egen karta och planerar sin väg i realtid i stället för att följa en fast bana i golvet.
Vilken standard gäller för förarlösa truckar och AMR?
ISO 3691-4 gäller förarlösa industritruckar och deras system och nämner både AGV och AMR. Den senaste utgåvan är från 2023 och finns som SS-EN ISO 3691-4:2023.
När börjar EU:s nya maskinförordning gälla?
Förordning (EU) 2023/1230 tillämpas från den 20 januari 2027. Den ersätter maskindirektivet och innehåller nya krav för autonoma mobila maskiner och maskiner med maskininlärning.
Finns det leveransrobotar i Sverige?
Ja. I mars 2025 började foodora leverera mat med Starships robotar på Södermalm i Stockholm efter tillstånd från Transportstyrelsen. Robotarna kör på trottoar i högst 6 km/h.
Vad är SLAM?
SLAM betyder simultaneous localization and mapping. Roboten bygger en karta över omgivningen och räknar samtidigt ut var den själv befinner sig i kartan, oftast med laserskanner eller kamera.
Vad är VDA 5050?
VDA 5050 är ett gemensamt kommunikationsgränssnitt mellan flottsystem och förarlösa fordon, framtaget av VDA och VDMA. Det använder JSON-meddelanden, i regel över MQTT. Standarden gör det lättare att blanda robotar från olika tillverkare.
Varför tränas robotar i simulering?
I en simulering kan roboten köra tusentals timmar och möta farliga eller sällsynta situationer utan risk. Resultatet måste ändå provas i verkligheten, eftersom verkliga sensorer och underlag skiljer sig från de virtuella.